
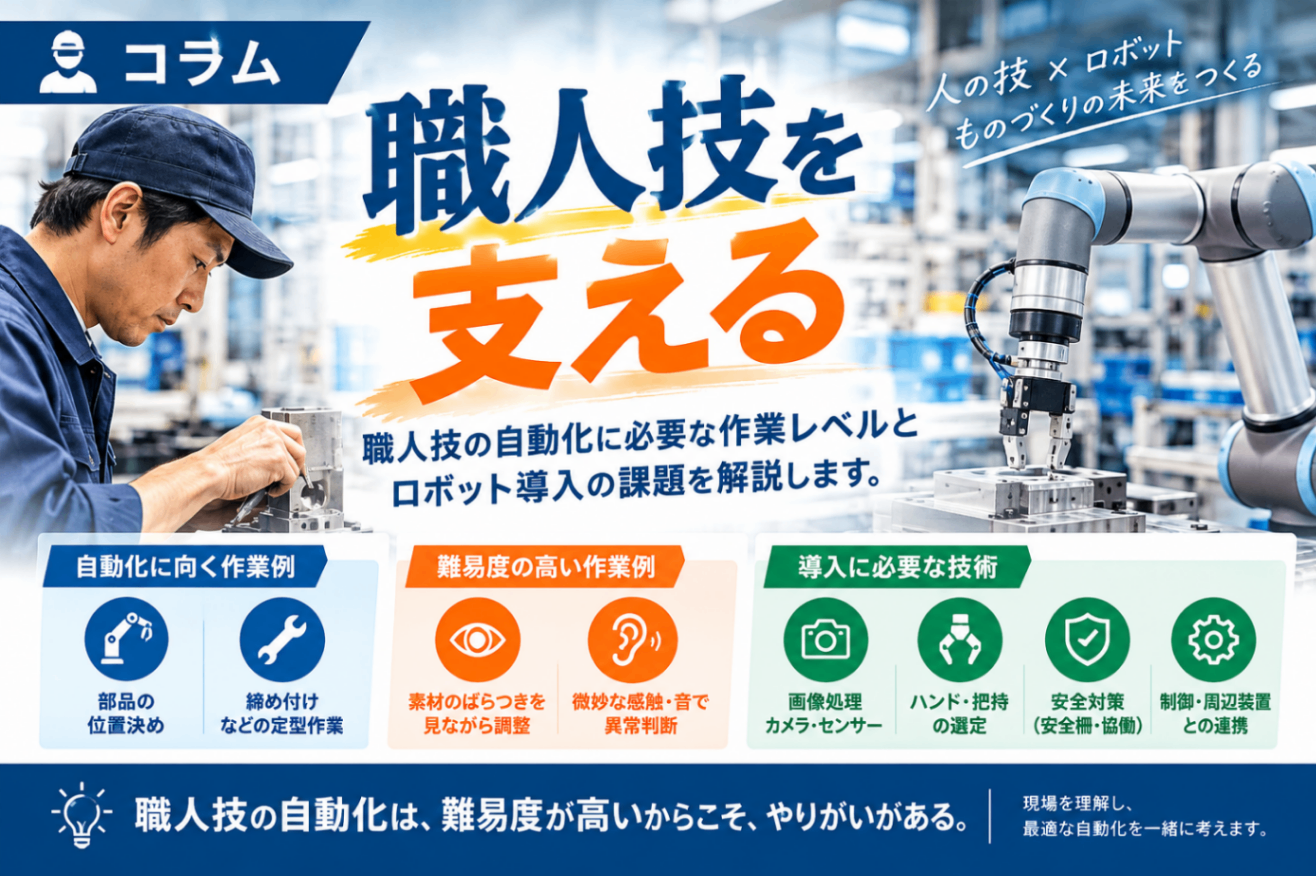
職人技の自動化に必要な作業レベルとロボット導入の課題を解説します。
職人技を自動化する作業レベル
職人技を自動化する作業レベル
職人技の自動化では、まず作業を「手順として再現できるか」という視点で整理することが重要です。部品を決まった位置へ置く、一定の力で締め付けるといった定型作業は、ロボットアームや専用治具による自動化に向いています。一方、素材のばらつきを見ながら調整する、微妙な感触や音で異常を判断するといった作業は難易度が高く、カメラ・センサー・画像処理などを組み合わせた設備が求められます。すべてを一度に置き換えるのではなく、熟練者の負担が大きい工程や判断基準を明確にできる工程から段階的に自動化することが、現実的な改善につながります。
ロボット導入で求められる技術
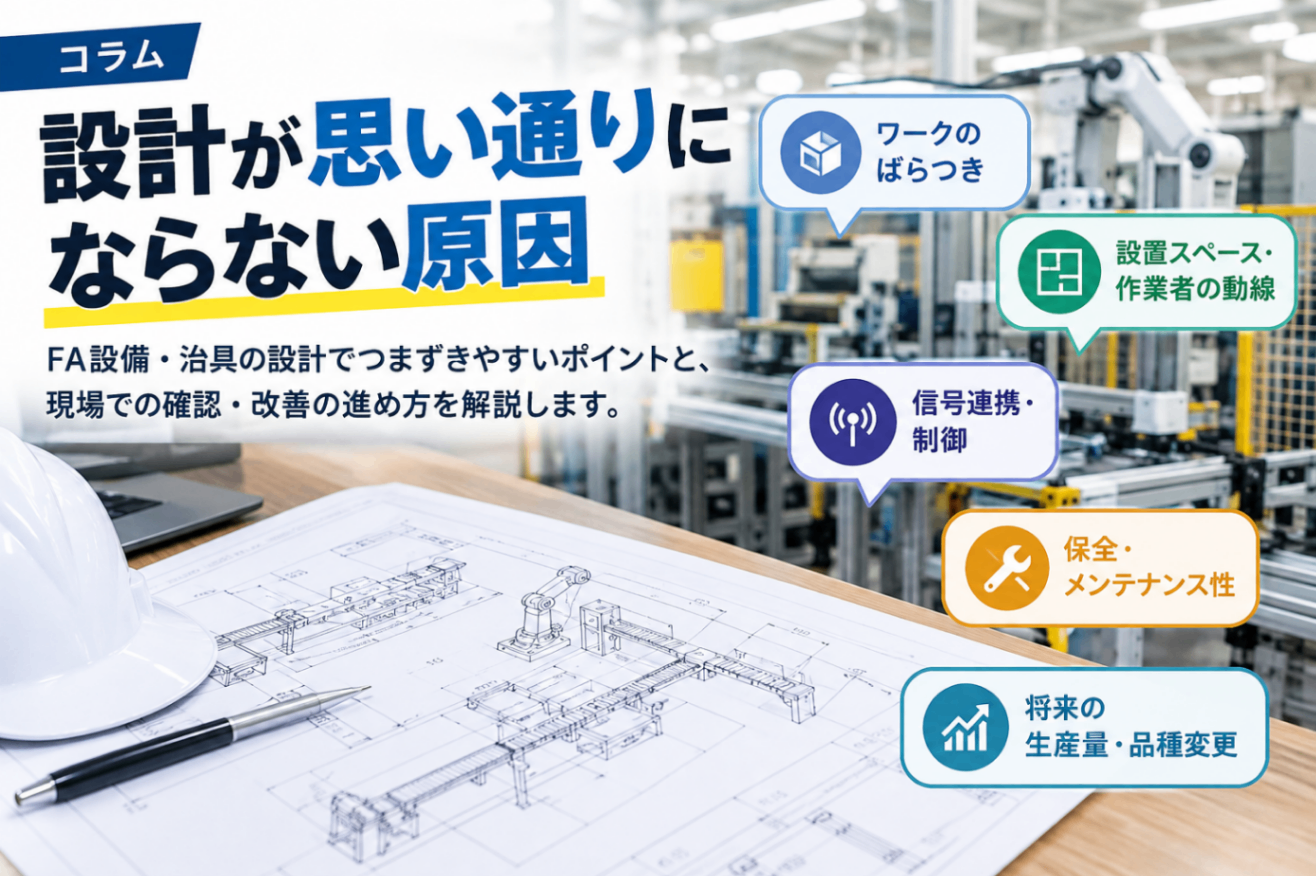
職人技をロボットで再現するには、単にロボットアームを設置するだけでは不十分です。まず、作業を「つかむ」「位置を合わせる」「加工する」「検査する」といった動作に分解し、ばらつきや判断基準を整理する必要があります。ワークの位置や形状が毎回異なる場合は、カメラ・センサーによる認識技術や、柔軟に把持できるハンドの選定も重要です。さらに、安全柵や協働ロボットの活用、周辺装置との連携、停止時の復旧方法まで考慮しなければなりません。現場のノウハウを設備仕様に落とし込み、試運転を重ねながら精度と安定性を高める技術が求められます。
難易度の高い自動化の挑戦と魅力
職人の経験や感覚に支えられてきた作業を自動化するには、単にロボットアームを導入するだけでは十分ではありません。力加減、位置のばらつき、素材の個体差、作業中の判断などを整理し、再現可能な条件へ置き換えることが重要です。そのため、現場を理解する技能と、機械設計・制御設計・安全対策を組み合わせる力が求められます。難易度は高い一方で、熟練者の負担軽減や品質の安定、人材不足への対応につながる、やりがいのある設備改善です。
まずは作業を観察し、「どこまでを装置化し、どこを人が担うか」を見極めることが成功の第一歩です。既存設備の改造や治具の工夫で段階的に導入する方法もあり、現場に合った最適な自動化を検討できます。